- 読み仮名
- ぽんぷのかいてんそくどせいぎょ
- 略称
- VSD
- 英語表記
- Pump Speed Control
概要
ポンプの回転速度制御とは、ポンプの回転速度を変更することで、流量や全揚程を調整する制御方式である。水道施設では、取水、送水、配水などのポンプ設備に用いられ、運転条件の変化に対応するために利用される。
一般に、インバータなどの可変速駆動装置によって電動機の回転速度を調整する。回転速度を変更するとポンプの性能曲線が変化するため、管路条件に応じた運転点の調整が可能となる。
回転速度制御は、流量一定制御、吐出圧一定制御、推定末端圧一定制御などの実現手段として利用される。また、台数制御と組み合わせることで、幅広い運転条件への対応や運転効率の改善を図ることができる。
1.ポンプの回転速度制御の基本
1.1 回転速度制御の目的
水道施設のポンプ設備では、必要な水量や水圧が運転条件によって変化する。例えば、配水ポンプでは時間帯によって需要量が変動し、送水ポンプでは送水先の水位などによって必要な全揚程が変化する。
ポンプを一定回転速度で運転する場合、流量の調整には弁の開度変更や運転台数の変更などが必要となる。これに対し、回転速度制御では、ポンプ自体の性能を変化させることで流量や全揚程を調整できる。
特に、需要量の変動が大きい設備では、必要な流量や圧力に応じて回転速度を変更することで、不要なエネルギー消費を低減できる場合がある。
1.2 回転速度制御と制御目標
回転速度制御は、ポンプの回転速度を変更する操作方法であり、それ自体が流量や圧力の制御目標を示すものではない。
例えば、流量一定制御では、流量計の測定値を基に回転速度を調整する。吐出圧一定制御では、ポンプ吐出側の圧力測定値を基に回転速度を変更する。
また、推定末端圧一定制御では、配水流量などから管路の損失水頭を推定し、必要な吐出圧力を確保できるように回転速度を調整する。
このように、回転速度制御は、各種の流量制御や圧力制御を実現するための方法として用いられる。
2.回転速度とポンプ性能の関係
2.1 ポンプの相似則
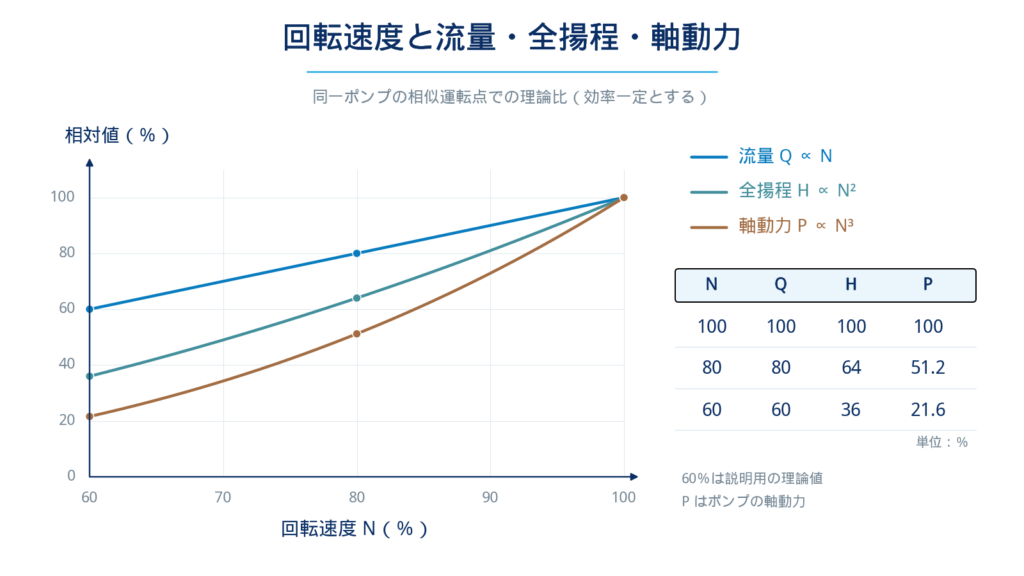
同一のポンプで回転速度を変更した場合、対応する相似運転点では、流量、全揚程、軸動力について一定の関係が成り立つ。
これをポンプの相似則といい、回転速度をN、流量をQ、全揚程をH、軸動力をPとすると、次の関係で表される。
流量:Q₂/Q₁=N₂/N₁
全揚程:H₂/H₁=(N₂/N₁)²
軸動力:P₂/P₁=(N₂/N₁)³
ここで、添字1、2は回転速度の異なる対応する相似運転点を示す。これらの関係は、相似則が成り立つ理想的な条件での関係であり、軸動力についてはポンプ効率が一定であることを前提としている。
これらの関係から、回転速度を低下させると、対応する相似運転点では流量は回転速度に比例し、全揚程は回転速度の2乗、軸動力は回転速度の3乗に比例して変化する。
例えば、回転速度を定格の80%とした場合、相似則による流量は80%、全揚程は64%、軸動力は約51%となる。
| 項目 | 回転速度80%時の相対値 |
|---|---|
| 流量 | 80% |
| 全揚程 | 64% |
| 軸動力 | 51.2% |
ただし、これらは対応する相似運転点についての関係であり、実際の管路に接続したポンプの運転流量が常に回転速度に比例するわけではない。
2.2 実際の運転条件との違い
実際のポンプ設備では、ポンプの性能だけでなく、管路の実揚程や損失水頭によって運転点が決まる。
特に、実揚程が大きい設備では、回転速度を下げるとポンプが発生する全揚程が不足し、送水流量が大きく減少する場合がある。
このため、回転速度の変化に伴う実際の流量や全揚程は、ポンプのQ-H曲線と管路抵抗曲線を用いて確認する必要がある。
また、回転速度の低下によって軸動力が小さくなる場合でも、電動機や可変速駆動装置の効率は一定ではない。このため、設備全体の消費電力が常に回転速度の3乗に比例して変化するわけではない。
3.Q-H曲線と運転点の変化
3.1 回転速度によるQ-H曲線の変化
ポンプのQ-H曲線は、流量と全揚程の関係を示した性能曲線である。
一般に、遠心ポンプでは回転速度を低下させると、Q-H曲線は流量と全揚程の小さい方向へ移動する。反対に、回転速度を上げると、ポンプが発生できる流量や全揚程は大きくなる。
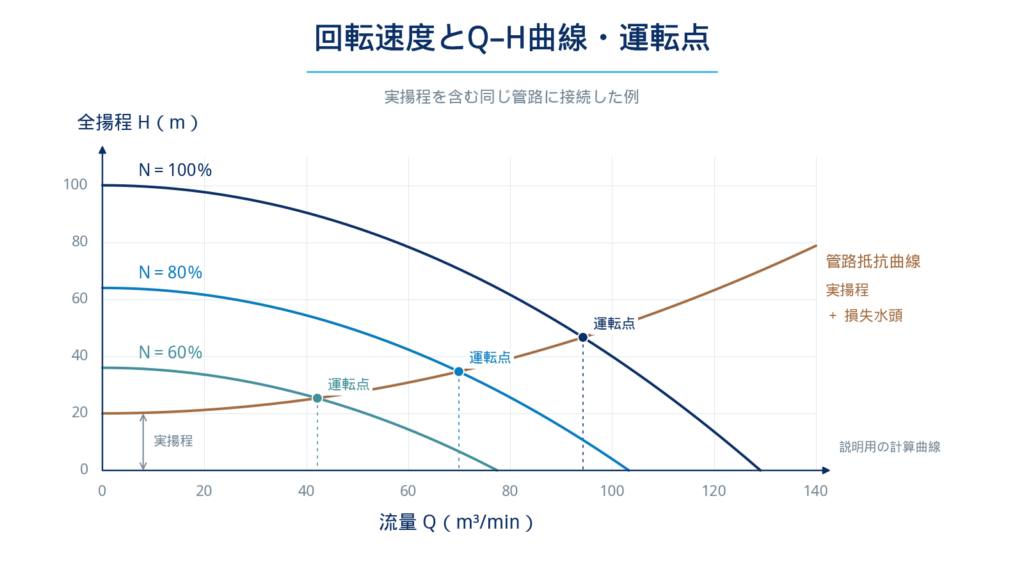
例えば、回転速度100%、80%、60%の3条件では、それぞれ異なるQ-H曲線が得られる。
この関係を利用し、ポンプの回転速度を変更することで、管路の運転条件に応じた流量や全揚程を調整する。
3.2 管路抵抗曲線との関係
ポンプの実際の運転点は、ポンプのQ-H曲線と管路抵抗曲線の交点によって決まる。
管路抵抗曲線は、実揚程と流量に応じて発生する損失水頭を考慮したものである。管路の流量が増加すると、一般に損失水頭も大きくなる。
回転速度を変更するとポンプのQ-H曲線が移動するため、管路抵抗曲線との交点も変化する。
例えば、回転速度を低下させると、一般に運転点は流量の小さい方向へ移動する。ただし、実揚程が存在する管路では、回転速度の低下による流量の減少割合は相似則だけでは決まらない。
また、回転速度を下げすぎると、ポンプの締切全揚程が実揚程を下回り、送水できなくなる場合がある。
したがって、回転速度制御の設計では、想定される管路条件に対して、必要な流量と全揚程を確保できる運転範囲を確認する必要がある。
4.回転速度制御の設備構成
4.1 インバータによる回転速度制御
ポンプの回転速度制御では、インバータなどの可変速駆動装置によって電動機の回転速度を調整する方法が用いられる。
一般的なインバータでは、電源から供給された交流電力を変換し、周波数や電圧を調整した交流電力を電動機へ供給する。
電動機の回転速度が変化すると、直結されたポンプの回転速度も変わり、ポンプの流量や全揚程が変化する。
ただし、インバータの出力周波数と電動機の実回転速度は、必ずしも一定の比例関係になるわけではない。
例えば、誘導電動機では、電源周波数と極数から求められる同期速度に対し、負荷に応じたすべりが生じる。このため、同期速度と実回転速度は異なる。
4.2 実回転速度の検出
ポンプ設備では、必要に応じて電動機やポンプ軸の実回転速度を検出する装置を設ける。
回転速度検出器には、タコジェネレータやエンコーダなどがある。
タコジェネレータは、軸の回転に応じた電圧などを発生させる装置であり、回転速度の検出に利用される。一方、エンコーダは回転に応じたパルスなどを出力し、装置の方式によっては回転方向も検出できる。
実回転速度の信号は、可変速駆動装置の速度フィードバック制御や計装盤での運転監視などに利用される。
また、設備によっては、ポンプが停止したことの確認や、再始動条件の判定にも使用される。
ただし、すべての可変速ポンプに回転速度検出器が必要なわけではない。可変速駆動装置には、電動機の電圧や電流などから回転速度を推定して制御する方式もある。
実回転速度の検出器を設けるかどうかは、制御精度、運転監視、保護機能、再始動条件などを考慮して決定する。
4.3 計装盤と可変速駆動装置の役割
ポンプの回転速度制御では、制御目標に応じて計装盤と可変速駆動装置が連携する。
例えば、吐出圧一定制御では、圧力伝送器からの測定信号を制御装置へ入力し、設定圧力と測定圧力の偏差に応じて回転速度指令を演算する。
計装盤で制御演算を行う設備では、その指令が可変速駆動装置へ送られ、電動機の回転速度が調整される。
一方、可変速駆動装置に制御演算機能を内蔵した設備では、圧力や流量の測定信号を直接取り込む構成もある。
また、実回転速度の検出器を設けた場合には、その信号を可変速駆動装置へ戻す方式や、計装盤で監視する方式などがある。
ここで重要なのは、圧力や流量を制御するフィードバックと、電動機の実回転速度を制御・監視するフィードバックは、目的が異なることである。

4.4 高圧電動機の可変速駆動装置
大規模な取水・送水ポンプ設備では、高圧電動機を使用する場合があり、これに対応した高圧可変速駆動装置が採用される。
高圧可変速駆動装置には、交流をいったん直流に変換してから可変周波数の交流を出力する方式のほか、交流から交流へ直接変換する方式もある。
例えば、TMEICのTMdrive-MVG2は高圧インバータの製品例であり、安川オートメーション・ドライブ株式会社のFSDrive-MX1Sは高圧マトリクスコンバータの製品例である。
マトリクスコンバータは、交流電力を直接別の周波数の交流電力へ変換する方式であり、一般的な直流中間回路を持つインバータとは電力変換方式が異なる。
ただし、いずれも電動機の回転速度を変更するための可変速駆動装置として利用できる。
装置の選定では、電動機容量、必要な運転範囲、制御精度、効率、電源設備との協調、停電・瞬時電圧低下への対応などを考慮する必要がある。
4.5 従来の回転速度制御方式
水道施設の既設ポンプ設備には、インバータによる回転速度制御が普及する以前から採用されてきた制御方式もある。
代表的なものとして、二次抵抗制御、二次励磁制御、流体継手による制御が挙げられる。これらは回転速度を変更する原理やエネルギー損失の特性が異なり、既設設備の維持管理や更新計画において理解しておく必要がある。
| 制御方式 | 特徴 |
|---|---|
| 二次抵抗制御 | 巻線形誘導電動機の二次回路に抵抗を挿入し、すべりを変化させる方式。抵抗によるエネルギー損失が大きい。 |
| 二次励磁制御 | 巻線形誘導電動機の二次側の電力を制御する方式。すべり電力を回収する構成では、二次抵抗制御に比べて損失を低減できる。 |
| 流体継手による制御 | 電動機とポンプの間に設置した流体継手のすべりを調整する方式。電動機を一定速度で運転しながらポンプ側の回転速度を変更できる。 |
二次抵抗制御は、構成が比較的単純である一方、回転速度を低下させる際に二次回路の抵抗でエネルギーを消費するため、効率面で不利となる。
巻線形誘導電動機の二次側を利用した速度制御には、すべり電力を回収するセルビウス方式やクレーマ方式などがある。セルビウス方式では電力を電源側へ回生し、クレーマ方式では機械的な動力として回収する構成があり、二次抵抗制御に比べてエネルギー損失を低減できる。
流体継手による制御は、電動機自体の回転速度を変化させず、動力伝達時のすべりによってポンプ側の回転速度を調整する。ただし、すべりによるエネルギー損失が発生する。
これらの方式は、現在でも既設設備に採用されている場合がある。設備更新時には、既存方式の特性や運転範囲、保守性、エネルギー効率などを確認し、更新後の制御方式を検討する必要がある。
5.回転速度制御と省エネルギー
5.1 弁開度制御との違い
ポンプの流量を減らす方法には、吐出側の制御用弁を絞って管路抵抗を増加させる方法がある。
弁開度制御では、ポンプの回転速度を変えずに管路の損失水頭を増加させることで、流量を減少させる。
これに対し、回転速度制御では、ポンプの回転速度を下げることで性能曲線を変化させ、必要な流量に合わせて運転する。
このため、回転速度制御では、弁を絞ることによる不要な損失を低減できる場合がある。
両方式の主な違いを次に示す。
| 比較項目 | 回転速度制御/弁開度制御 |
|---|---|
| 流量の調整方法 | ポンプの回転速度を変更/弁の開度を変更 |
| ポンプ性能曲線 | 回転速度に応じて変化/基本的に変化しない |
| 管路抵抗 | 原則として不要な絞りを増やさない/弁の絞りによって増加 |
| 運転効率 | 条件によって改善可能/弁の絞り損失が発生 |
| 主な設備 | 可変速駆動装置/制御用弁 |
ただし、弁開度制御が常に不適切というわけではない。設備規模、制御範囲、導入費用、維持管理性などによって適した方式は異なる。
5.2 省エネルギー効果の考え方
回転速度制御による省エネルギー効果は、ポンプの運転条件によって異なる。
管路の損失水頭が全揚程の大部分を占める設備では、回転速度の低下によって必要な全揚程と軸動力を大きく減らせる場合がある。
一方、実揚程が大きい設備では、流量を減少させても必要な揚程が大きく変化しないため、回転速度を大幅に下げられない場合がある。
また、ポンプ効率、電動機効率、可変速駆動装置の効率も運転条件によって変化する。
したがって、省エネルギー効果の評価では、回転速度の変化だけで判断するのではなく、実際の運転点と設備全体の消費電力を考慮する必要がある。
6.設計・運転管理上の注意点
6.1 運転可能範囲の確認
インバータによる回転速度制御では、電動機の回転速度を広い範囲で変更できるが、ポンプを0~100%の全範囲で安定して連続運転できるわけではない。
例えば、実揚程のある送水設備では、回転速度を下げすぎるとポンプの締切全揚程が実揚程を下回り、送水できなくなる。また、送水可能な回転速度であっても、過小流量域ではポンプ内部の循環流、水温上昇、振動などが問題となり、連続運転が制限される場合がある。
一方、過大流量域では電動機の過負荷やキャビテーションが発生するおそれがある。また、回転速度を下げることで冷却能力が低下する電動機では、低速連続運転時の温度上昇にも注意が必要である。
このため、回転速度制御の設計では、ポンプのQ-H曲線と管路抵抗曲線から運転点を確認するとともに、ポンプメーカーが示す運転可能範囲、電動機および可変速駆動装置の仕様を考慮し、最低回転速度と最高回転速度を設定する。
なお、停止指令によってポンプを減速・停止させることと、低回転速度で安定して連続送水することは区別する必要がある。
6.2 キャビテーションと吸込条件
ポンプの運転点が変化すると、ポンプの必要有効吸込水頭(NPSHr)も変化する。また、流量が増加すると吸込管路の損失水頭が増加するため、設備側の有効吸込水頭(NPSHa)が減少する場合がある。
特に回転速度を上げて流量を増加させる場合には、必要有効吸込水頭が増加するとともに、有効吸込水頭が減少し、キャビテーションが発生しやすくなる場合がある。
このため、想定される吸込水位や運転流量において、必要有効吸込水頭に対して十分な余裕を持った有効吸込水頭を確保できることを確認する必要がある。
また、吸込水槽の異常低水位などが発生した場合には、流量や圧力の制御目標よりも、ポンプを保護するための減速・停止条件を優先する。
6.3 停止確認と再始動インターロック
可変速駆動装置の出力を停止しても、電動機やポンプ軸が直ちに停止するとは限らない。
ポンプは慣性によって回転を続けることがあり、設備の水理条件によっては、停止後の逆流によって逆回転する可能性もある。
このため、再始動時には、電動機の実際の回転状態と可変速駆動装置の再始動機能を考慮する必要がある。
回転中の再始動に対応していない設備では、実回転速度の確認や所定の停止待ち時間などによって、安全な再始動条件を成立させる。
一方、回転中の電動機の速度を検出・推定し、その状態に合わせて再始動するフライングスタートなどの機能を備えた装置もある。
ただし、再始動可能な回転方向や回転速度の範囲、必要な検出条件は装置によって異なるため、設備ごとの仕様を確認する必要がある。
再始動に際しては、計装盤からの始動要求と、可変速駆動装置およびポンプ設備の始動準備完了条件を区別することが重要である。
6.4 瞬時電圧低下と停電への対応
ポンプ設備では、電源の瞬時電圧低下や停電によって可変速駆動装置の運転状態が変化する場合がある。
可変速駆動装置によっては、瞬時電圧低下時に一定条件下で運転を継続する機能や、電源回復後に再始動する機能を備えている。
ただし、運転継続が可能な電圧低下の程度や時間、再始動方法などは機器の仕様によって異なる。
電源が遮断された場合には、ポンプが惰性回転することがあり、管路内では流量や圧力が変化する。
このため、可変速駆動装置の瞬停・停電対策と、ポンプ停止時の水撃対策は区別して検討する必要がある。
また、復電時には、電源設備の容量やポンプの水理条件を考慮し、必要に応じて順次始動や再始動インターロックを設ける。
6.5 回転速度の変更と水撃作用
ポンプの回転速度を急激に変更すると、流量や圧力が急変し、管路内で水撃作用が発生する場合がある。
特に長距離の送水管路や大口径管路では、急激な流量変化によって異常な圧力上昇や圧力低下が生じるおそれがある。
このため、回転速度の変更速度、ポンプの始動・停止方法、逆止弁の閉鎖特性などを考慮する必要がある。
回転速度の変更を緩やかにすることは圧力変動の抑制に有効な場合があるが、停電による急停止などには別途水撃対策が必要となる。
6.6 台数制御との組み合わせ
複数台のポンプを設置した設備では、回転速度制御と台数制御を組み合わせる場合がある。
例えば、需要量が少ない場合には1台を可変速運転し、必要水量が増加した場合には2台運転へ切り替える構成が考えられる。
台数制御によって設備全体の供給能力を段階的に変更し、回転速度制御によって流量や圧力を連続的に調整することで、幅広い運転範囲に対応できる。
ただし、増台・減台によって各ポンプの運転点が変化するため、台数切替時の流量・圧力変動や、各ポンプの運転可能範囲に注意する必要がある。
関連用語
参考資料
- 公益社団法人 日本水道協会『水道施設設計指針2024』
- 第8編 8.2.3「ポンプの容量と台数」
- 第8編 8.2.6「ポンプ形式と運転点」
- 第8編 8.2.7「ポンプの制御」
- 第8編 8.2.8「ポンプ運転監視制御設備」
- 第8編 8.15.20「ポンプ設備」
- 東芝『水道用電気設備ハンドブック 第8編 電動力応用システム』
- TMEIC「TMdrive-MVG2」製品技術資料
- 安川オートメーション・ドライブ株式会社「FSDrive-MX1S」製品技術資料
- 一般社団法人 日本電気技術者協会「誘導電動機の始動方法、速度特性、制動方法」