- 読み仮名
- ぽんぷのだいすうせいぎょ
- 英語表記
- Pump staging control
概要
ポンプの台数制御とは、複数台のポンプを設置した設備において、必要な流量や圧力に応じて運転台数を増減する制御方式である。水道施設では、取水、送水、配水などのポンプ設備に用いられ、需要量や運転条件の変化に対応するために利用される。
ポンプを並列に設置した設備では、運転台数を増やすことで供給能力を高め、運転台数を減らすことで供給能力を小さくできる。ただし、実際の流量や全揚程はポンプ性能と管路条件によって決まるため、運転台数に単純に比例するわけではない。
台数制御は、比較的簡単な構成で供給能力を調整できる一方、流量や圧力の調整が段階的になるという特徴がある。このため、回転速度制御と組み合わせる場合があり、台数切替時の流量変動、頻繁な発停、故障時の対応などにも配慮する必要がある。
1.ポンプの台数制御の基本
1.1 台数制御の目的
水道施設のポンプ設備では、時間帯や季節によって必要な水量が変化する。需要量の変動が大きい設備では、1台のポンプだけで全運転範囲に対応しようとすると、低流量時の効率低下や、運転可能範囲の制約が問題となる場合がある。
複数台のポンプを設置し、必要な供給量に応じて運転台数を変更することで、幅広い運転条件に対応できる。また、ポンプの容量と台数を適切に組み合わせることで、効率的な運転や維持管理のしやすさを確保できる。
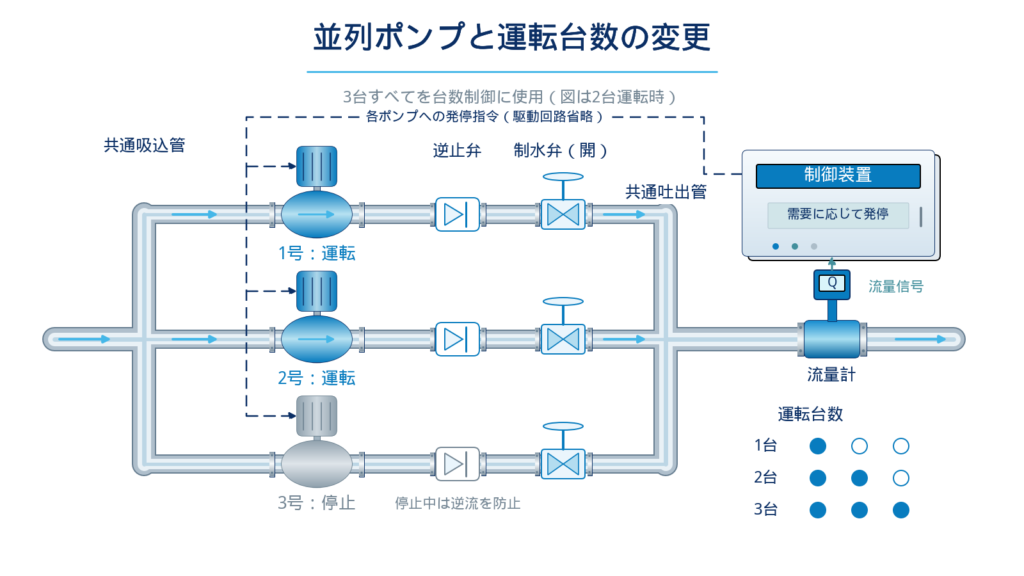
例えば、3台のポンプを通常運転の対象とする設備では、必要水量が少ないときは1台、中程度では2台、多いときは3台を運転する構成が考えられる。
ただし、3台設置されていても、常用2台・予備1台の構成では、通常の最大運転台数は2台となる場合がある。設置台数と通常運転に使用できる台数は、区別して考える必要がある。
1.2 台数制御と制御目標
台数制御は、運転するポンプの台数を変更する操作方法であり、それ自体が制御目標を示すわけではない。
例えば、流量制御では送水流量に応じて台数を増減し、圧力制御では吐出圧力などの状態に応じて台数を変更する。また、水位制御では、ポンプ井や送水先水槽の水位に応じて運転台数を調整する。
このように、台数制御は流量制御、圧力制御、水位制御などの実現手段として利用される。
2.並列運転とポンプの合成特性
2.1 並列運転の基本
ポンプの並列運転とは、複数台のポンプの吐出側を共通の管路に接続し、同じ送水系統へ水を供給する運転方法である。
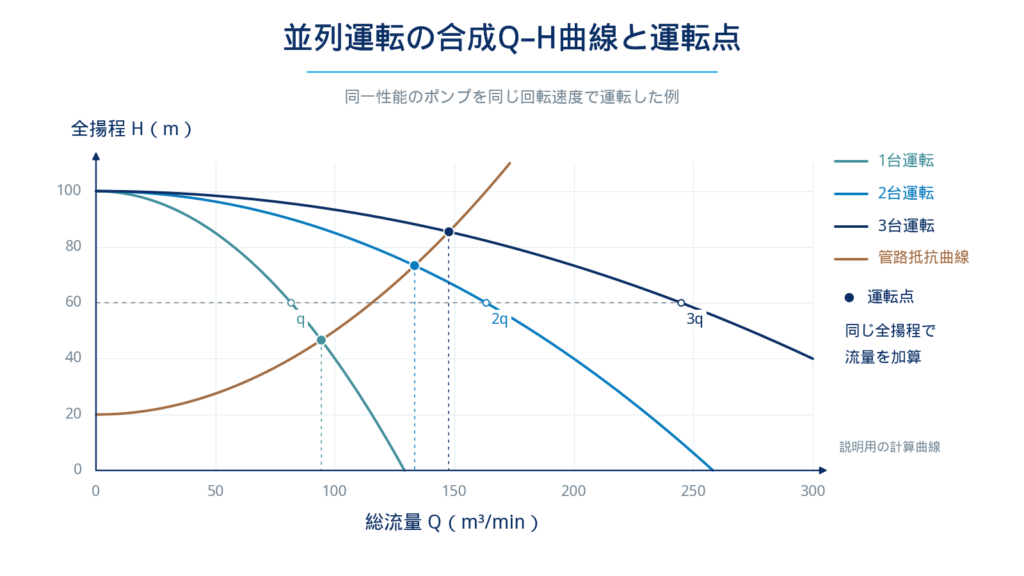
同じ性能のポンプを並列運転する場合、各ポンプの全揚程と流量の関係を合成することで、設備全体のポンプ性能曲線を求めることができる。
各ポンプの吸込側と吐出側の水理条件が等しく、個別の分岐管で発生する損失を無視できる場合には、各ポンプは同じ全揚程で運転する。このとき、設備全体の流量は各ポンプの流量の合計となる。
Q=Q₁+Q₂+…+Qₙ
ここで、各記号は次のとおりである。
| 記号 | 内容 |
|---|---|
| Q | 設備全体の流量 |
| Q₁~Qₙ | 各ポンプの流量 |
| n | 運転しているポンプの台数 |
同一性能のポンプをn台並列運転し、各ポンプが同じ条件で運転している場合には、同一全揚程における合成流量は、1台のポンプ流量のn倍となる。
つまり、並列運転の合成Q-H曲線は、同じ全揚程における各ポンプの流量を水平方向に加算して求める。
ただし、この関係は同じ全揚程で比較した場合の合成特性であり、実際の設備で運転台数を増やしたときの流量増加量をそのまま表すものではない。
また、各ポンプの分岐管の損失が無視できない場合には、その損失を含めて共通管との接続点における水理条件を整理する必要がある。
並列運転するポンプでは、停止中のポンプへの逆流を防止するため、一般に各ポンプの吐出側に逆止弁を設ける。逆止弁の閉鎖特性は、ポンプ停止時の水撃作用にも関係するため、設備条件に応じた検討が必要である。
2.2 合成Q-H曲線と運転点
ポンプの実際の運転点は、ポンプ性能曲線と管路抵抗曲線の交点によって決まる。
例えば、同一性能のポンプを1台、2台、3台と並列運転する場合には、それぞれの台数に対応した合成Q-H曲線が得られる。
運転台数を増やすと、同じ全揚程で発生できる流量は増加する。しかし、流量が増加すると管路の損失水頭も大きくなるため、運転点は新しい合成Q-H曲線と管路抵抗曲線の交点へ移動する。
このため、2台運転時の実際の総流量が、1台運転時の2倍になるとは限らない。
一般に、管路抵抗が大きいほど、運転台数を増やしたときの流量増加は小さくなりやすい。また、同一性能のポンプでは、運転台数の変更に伴って、各ポンプ1台当たりの運転流量も変化する。
例えば、複数台運転を前提に選定したポンプを1台だけで運転すると、1台当たりの流量が大きくなり、過大流量域に入る場合がある。
一方、運転台数を増やした結果、各ポンプの流量が小さくなりすぎる場合にも注意が必要である。
したがって、台数制御の計画では、設備全体の流量だけでなく、各運転台数におけるポンプ1台当たりの運転点も確認する必要がある。
3.台数切替の仕組み
3.1 増台・減台の判定
台数制御では、流量、圧力、水位などの計測値や、運転中のポンプの状態を基に、増台または減台の条件を設定する。
流量を基準とする場合には、需要量の増加によって現在の運転台数では必要水量を確保できなくなるときに増台する。一方、需要量が減少し、少ない運転台数でも必要水量を確保できる場合には減台する。
圧力を基準とする場合には、吐出圧力が目標値より低い状態が継続し、現在の運転台数では必要圧力を確保できないときに増台する構成が考えられる。また、需要量の減少によって少ない台数でも必要圧力を維持できる場合には減台する。
水位を基準とする場合には、制御対象によって判定条件が異なる。
例えば、送水先水槽の水位が低下した場合には、流入量を増やすために増台することがある。一方、ポンプ井の水位が低下した場合には、空気の吸込みやキャビテーションを防止するために減台または停止することがある。
このように、同じ水位低下でも、どの水槽を制御対象とするかによって必要な操作が異なる。
3.2 頻繁な台数切替の防止
増台と減台の判定条件を適切に設定しないと、計測値のわずかな変動によって、ポンプの始動と停止を頻繁に繰り返すおそれがある。
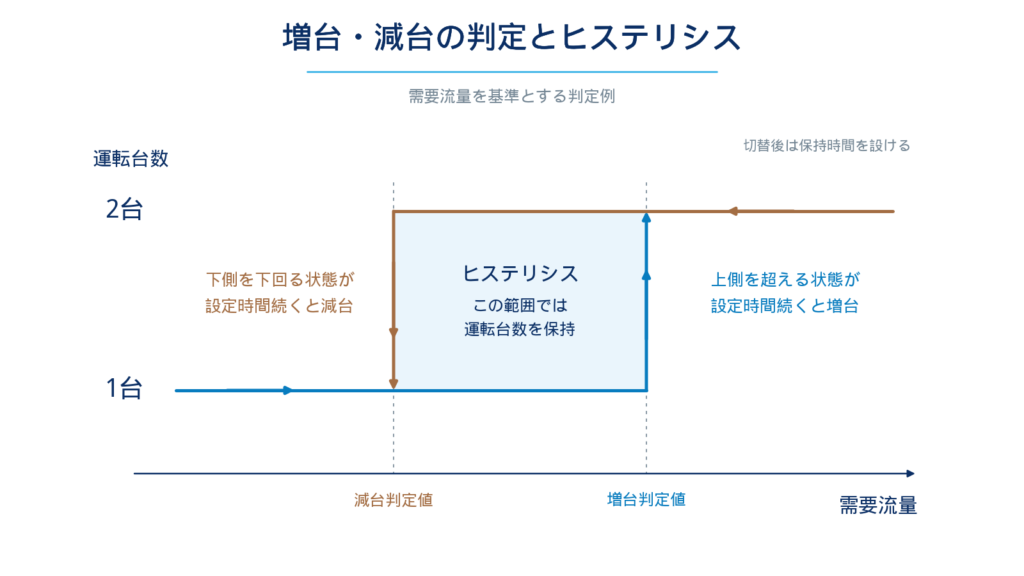
これを防ぐ方法の一つとして、増台と減台で異なる判定値を設定する方法がある。例えば、需要流量を基準とする場合には、増台する流量と減台する流量に差を設けることで、切替判定が頻繁に反転することを抑えられる。
このような判定値の差をヒステリシスという。
増台判定値と減台判定値の間では、現在の運転台数を保持することで、計測値の小さな変動による不要な切替を防止できる。
ただし、ポンプの台数を変更すると設備の流量や圧力そのものも変化するため、判定値に差を設けるだけでは十分でない場合がある。
このため、判定条件が一定時間継続した場合に台数を変更する方法や、切替後の一定時間は次の切替を禁止する方法などを組み合わせる。
また、ポンプの最低運転時間や停止後の再始動禁止時間を設定し、電動機や開閉器などへの負担を軽減することも重要である。
台数切替条件は、需要量の変動特性、ポンプ能力、水槽容量、機器の許容始動回数などを考慮して決定する必要がある。
4.回転速度制御との組み合わせ
4.1 台数制御と回転速度制御の役割
台数制御では、ポンプの運転台数を変更することで供給能力を段階的に調整する。一方、回転速度制御では、運転中のポンプの回転速度を変更することで、流量や全揚程を連続的に調整できる。
両方式を組み合わせると、台数制御で必要な運転台数を選択し、その台数での細かな流量や圧力の調整を回転速度制御で行うことができる。
例えば、需要量が増加して運転中のポンプの回転速度が上限付近に達し、必要な流量や圧力を維持できなくなる場合には、ポンプを増台する。
逆に、需要量が減少して回転速度が下限付近となり、少ない台数でも必要な供給量を確保できる場合には、減台する。
ただし、回転速度の上限や下限に達したことだけで台数を変更するのではなく、流量、圧力、ポンプの運転可能範囲などを組み合わせて判定する必要がある。
4.2 複数台ポンプの制御構成
回転速度制御を併用する設備には、すべてのポンプを可変速運転する方式や、一部のポンプを可変速運転し、残りのポンプを定速運転する方式などがある。
すべてのポンプを可変速運転する方式では、各ポンプの回転速度を調整することで、運転点や負荷の分担を制御できる。
一方、一部のポンプのみを可変速運転する方式では、定速ポンプによる供給を基本とし、可変速ポンプで流量や圧力を補正する構成が考えられる。
どちらの方式でも、ポンプを増台または減台する際には、設備全体の合成特性が変化する。このため、各ポンプの回転速度や弁類の動作を適切に調整し、流量や圧力が急激に変化しないようにする必要がある。
また、定速ポンプと可変速ポンプを組み合わせる場合には、各ポンプの揚程特性を考慮し、想定する運転条件で適切に流量を分担できることを確認する必要がある。
5.設備構成と維持管理
5.1 常用機と予備機の運用
ポンプ設備では、計画水量を確保するための常用機に加え、故障や点検に備えた予備機を設置する場合がある。
例えば、常用2台・予備1台の構成では、通常は最大2台で必要な供給能力を確保し、いずれかのポンプが故障した場合などに予備機へ切り替える。
ここで重要なのは、通常の需要変動に対応する台数制御と、故障・点検に対応する予備機への切替は、目的が異なることである。
また、常用機と予備機の役割を号機ごとに固定するとは限らない。
例えば、3台のポンプを順番に運転することで運転時間の平準化を図り、ある時点では1号機・2号機を運転し、3号機を待機させる構成が考えられる。
この場合、運転可能な号機を順次入れ替えることで、特定のポンプだけに運転時間が集中することを防げる。
ただし、各号機の性能や運転条件が異なる場合には、すべてのポンプを同じように切り替えられるとは限らない。予備機を含む運転順序は、設備構成と運転条件に応じて設定する必要がある。
5.2 運転監視と故障時の切替
台数制御を行う設備では、各ポンプの運転・停止状態、故障状態、吐出圧力、流量などを監視する。
また、ポンプの始動や停止に必要な弁類、補機設備、保護装置などの状態を確認し、所定の条件が成立した場合に運転操作を行う。
運転中のポンプが故障した場合には、故障内容と設備の状態を確認し、始動可能な予備機または他号機へ切り替える制御を設けることがある。
ただし、ポンプ井の異常低水位や共通設備の故障など、他号機を始動しても安全性を確保できない場合がある。
このため、故障が発生したからといって無条件で予備機を始動させるのではなく、必要な始動条件とインターロックを設ける。
また、故障したポンプを台数制御の運転対象から除外し、復旧後に再び運転対象へ組み込むための運用についても考慮する必要がある。
6.運転上の注意点
6.1 頻繁な発停と機器への影響
台数制御では、ポンプの能力と需要量の変動が適合していない場合、短時間に始動と停止を繰り返すことがある。
頻繁な発停は、電動機の温度上昇や始動器・開閉器の消耗などを引き起こし、機器の寿命を短くする原因となる。また、弁類の開閉回数が増加することで、機械的な負担が大きくなる場合もある。
このため、台数切替条件だけでなく、ポンプ能力と水槽容量の関係や、需要量の変動特性を考慮することが重要である。
6.2 始動インターロックと同時始動防止
複数台のポンプを自動運転する場合には、各ポンプが安全に始動できる条件を確認する必要がある。
始動条件には、ポンプ井の水位、弁類や補機設備の状態、電動機および始動装置の保護状態などがある。必要な条件が成立していない場合には、始動指令を出さない、または始動を許可しない構成とする。
ここでは、台数制御装置が発する始動要求と、各ポンプの始動準備完了を区別することが重要である。
例えば、可変速駆動装置を使用しているポンプでは、停止指令後もポンプ軸が慣性によって回転している場合がある。回転中の再始動に対応していない設備では、実回転速度の確認や所定の停止待ち時間などによって再始動条件を判定する必要がある。
また、複数台のポンプを同時に始動すると、始動電流や設備全体の流量変化が大きくなる場合がある。
特に停電からの復電時には、複数台のポンプが一斉に始動しないよう、順次始動するための制御を設ける。
始動順序や始動間隔は、電源設備の容量、電動機の始動方式、可変速駆動装置の仕様、管路の水理条件などを考慮して設定する必要がある。
6.3 台数切替と水撃作用
ポンプを増台すると、送水系統の流量や圧力が変化する。また、減台や故障停止によって流量が急減すると、管路内に過渡的な圧力変動が発生する場合がある。
特に長距離の送水管路や大口径管路では、急激な流量変化によって水撃作用が発生し、異常な圧力上昇や圧力低下を引き起こすおそれがある。
このため、必要に応じてポンプの始動・停止方法、回転速度の変更速度、弁類の動作、逆止弁の閉鎖特性などを検討する。
また、台数切替時には設備全体の運転点が変化するため、流量や圧力の過渡的な変動を考慮し、安定した運転を確保することが重要である。
6.4 ポンプの運転可能範囲
運転台数が変化すると、各ポンプの運転点も変化する。
特に、複数台運転を前提とした設備で運転台数を減らすと、残ったポンプの1台当たりの流量が大きくなる場合がある。過大流量域では、キャビテーションや過負荷が発生するおそれがある。
一方、必要以上に多くのポンプを運転すると、各ポンプが過小流量域となり、効率低下や内部循環などの問題が生じる場合がある。
また、取水水位や送水先水位の変化によって必要全揚程が変化する設備では、同じ運転台数でも運転点が変わる。
台数制御の設計・運用では、各運転台数における合成ポンプ性能曲線と管路抵抗曲線を確認し、すべての想定運転条件で各ポンプが適切な範囲に入るようにすることが重要である。
関連用語
参考資料
- 公益社団法人 日本水道協会『水道施設設計指針2024』
- 第8編 8.2.3「ポンプの容量と台数」
- 第8編 8.2.6「ポンプ形式と運転点」
- 第8編 8.2.7「ポンプの制御」
- 第8編 8.2.8「ポンプ運転監視制御設備」
- 第8編 8.15.20「ポンプ設備」
- 東芝『水道用電気設備ハンドブック 第8編 電動力応用システム』